서울대학교 공과대학은 전기정보공학부 오성회 교수 연구팀이 로봇 스스로 테이블 위 물체들을 식별하고 효율적으로 정돈하는 인공지능(AI) 기술을 개발했다고 밝혔다.
 왼쪽부터 서울대학교 전기정보공학부 오성회 교수, POSTECH 전자전기공학과 안혜민 교수, 서울대학교 전기정보공학부 기호건 연구원, 오우석 연구원, 강민재 연구원
연구진은 RGB-D 카메라 한 대만으로 물체를 분별하고, 정리정돈 점수(Tidiness Score)에 기반한 최적의 로봇 행동 시퀀스를 찾아 자동으로 정돈하는 알고리즘인 ‘TSMCTS(Tidiness Score-Guided Monte Carlo Tree Search)’를 제안함으로써 기존 연구의 한계를 극복한 새로운 방식의 테이블 정리정돈 AI 기술을 선보였다.
이번 연구 결과는 미국 전기전자학회(IEEE) 산하 로봇·자동화 학회(RAS)가 발간하는 국제 학술지 ‘IEEE Robotics and Automation Letters (RA-L)’(IF=5.3)에 지난 8월 11일 게재됐다. IEEE RA-L은 SCIE(SCI-Expanded) 등재 저널로, 세계적 권위의 로봇 분야 학술지 중 하나로 꼽힌다.
이미 우리 생활 곳곳에서 AI 상용화가 이뤄지고 있지만, 아직 AI 기반 테이블 정돈 기술은 가정이나 사무실에서 실제로 쓰이지 못하고 있다. 여러 제약으로 인해 관련 연구의 발전이 더뎠기 때문인데, 그 중요한 이유 중 하나가 정돈의 객관적 평가 기준으로 활용할 표준 벤치마크가 없다는 점이다. 기존 연구들이 공유하는 평가 기준의 부재가 각 방법론 간의 객관적 비교를 어렵게 만든 결과, 해당 기술 연구의 발전이 지체된 것이다.
또한 이전에 많이 연구됐던 ‘목표 이미지’ 기반 정돈 기술은 로봇이 물건을 공간과 상황에 따라 어떻게 놓아야 하는가에 집중하기보다는, 사전에 목표로 주어진 이미지에 맞춰 물건을 배치하는 데 중점을 뒀다. 그래서 로봇에게 언제 어디서건 ‘알아서 깨끗이 치우는’ 능력을 학습시키기에는 역부족이었다. 서비스 로봇이 실제 가정·사무 환경에서 보편화되려면 사용자가 별도의 명령이나 가이드라인을 주지 않더라도 자율적으로 물건을 정돈할 능력이 필수적이므로, 기존 기술의 한계를 돌파할 연구가 필요한 실정이었다.
사람마다 물건 정리 방식이 다르고, 정돈됐다고 판단하는 기준도 다르기에 AI에게 정리정돈은 학습이 어려운 주관적 개념이다. 그러나 ‘깔끔하다’라는 개념을 AI가 학습할 수 있다면, 스스로 알아서 정돈하는 AI 기술 개발도 가능하리라는 오성회 교수팀의 아이디어에서 이번 연구가 출발했다.
연구팀은 먼저 로봇이 ‘깔끔함’을 이해할 수 있도록, 이미지만 본 후 해당 장면의 정돈 정도를 점수화하는 모델 ‘정리정돈 점수 판별기(Tidiness Discriminator)’를 학습시키기로 했다. 이를 위해 카페 테이블, 사무실 책상, 식탁, 욕실 공간 등 4곳의 환경과 170종 물체를 활용해 구축한 22만4225장의 장면 데이터, 즉 ‘책상 정리정돈 데이터셋(Tabletop Tidying Up Dataset, TTU 데이터셋)’을 만들었다. 이 데이터셋으로 점수 판별기를 학습한 로봇은 목표 이미지 없이도 책상의 정돈 상태를 수치로 평가할 수 있게 됐다.
다음 순서로 연구진은 오프라인 강화학습(Offline Reinforcement Learning)과 몬테카를로 트리 탐색(MCTS)을 결합시켜 다양한 정리정돈 전략을 탐색하고 실행하는 ‘MCTS 기반 계획기(Monte Carlo Tree Search Planner)’를 개발했다. 그리고 이에 기반해 로봇이 스스로 효율적인 정리 계획을 세워 실행할 수 있는 ‘TSMCTS(Tidiness Score-Guided Monte Carlo Tree Search)’ 알고리즘을 완성하는 성과를 거뒀다.
연구진은 시뮬레이션상에서 실제 환경과 동일하게 TSMCTS 알고리즘이 탑재된 로봇을 구현해 정리정돈 실험을 진행한 결과, 5곳 환경에서의 총 750개 시나리오에서 평균 성공률 88.5%, 평균 Tidiness Score 0.901점을 달성했다. 또한 카페 테이블, 사무실 책상, 식탁, 욕실 공간 등 4곳의 환경에서 진행한 실제 로봇 실험에서는 총 20개 시나리오에서 평균 성공률 85%, 평균 Tidiness Score 0.897을 기록해 상용화가 가능할 수준의 우수한 성능이 입증됐다.
그리고 17명의 사람이 참여한 블라인드 테스트에서 여러 알고리즘의 성능을 비교 평가한 결과, TSMCTS는 사람의 역량에 가장 근접한 정리정돈 능력을 보였다. 이 테스트는 TSMCTS 알고리즘이 탑재된 로봇으로 정돈한 결과와 여러 비교 알고리즘으로 정돈한 결과를 사람들에게 보여준 후, 참여자들로 하여금 만족할 때까지 직접 책상을 더 정돈하도록 했을 때, 각 결과에서 물건들을 얼마나 많이 옮겼는지를 측정한 실험이다. 그 결과, TSMCTS 알고리즘으로 정돈된 결과에서 가장 짧은 이동 거리(57cm), 가장 적은 조작 횟수(103회)를 기록하는 등 참여자들이 가장 적게 움직인 것으로 나타났다.
이번 연구에서 개발된 기술은 인간의 지시가 없어도 로봇 스스로 정리정돈을 수행할 수 있는 강점 덕분에 가정용 청소 로봇과 호텔 룸서비스 로봇 개발에 즉시 적용될 수 있다. 또한 물류·제조 현장 자동화에서 응용될 경우, 다양한 크기의 부품·제품을 깔끔하게 배열해야 하는 키팅(kitting)·패킹 라인에서 작업 준비 시간을 단축하고 품질 편차를 줄일 것으로 기대된다.
또한 연구팀이 이번 연구를 통해 공개한 대규모 정리정돈 데이터셋은 객체 재배열·제어·멀티모달 인지 연구의 표준 벤치마크로 활용될 잠재력이 크다. 따라서 향후 진행될 후속 연구의 기반이 될 수 있을 뿐 아니라 데이터 및 알고리즘 생태계 확장에 기여할 전망이다.
연구를 지도한 오성회 교수는 “로봇 스스로 정리정돈하는 AI 기술은 앞으로 서비스·가정용 로봇, 카페·레스토랑 자동화, 물류·생산 라인 등 다양한 분야에서 응용될 수 있을 것”이라며 “향후 대형 언어모델(LLM)과 결합해 물체의 기능·맥락까지 이해하는 정리정돈 기술로 발전시킬 계획”이라고 밝혔다.
이번 논문의 제1저자인 기호건 연구원은 서울대학교 전기정보공학부에서 석박통합 박사과정을 밟고 있으며, 로봇 파운데이션 모델 학습 및 휴머노이드 제어 관련 연구를 이어가고 있다. 졸업 후 국내외 연구소 또는 기업에서 AI·로보틱스 분야의 연구 개발자로 근무할 예정이다.
한편, 이번 연구는 과학기술정보통신부와 정보통신기획평가원(IITP)의 ‘(SW스타랩) 로봇학습: 효율적이고 안전한, 사회 친화적 기계학습 과제’와 ‘복합지능 자율행동체 SW 핵심기술 개발 사업’의 일환으로 수행된 ‘자율행동체의 복합작업 자율 수행을 위한 임무 수행 절차 생성 기술 개발’ 과제를 통해 이뤄졌다.
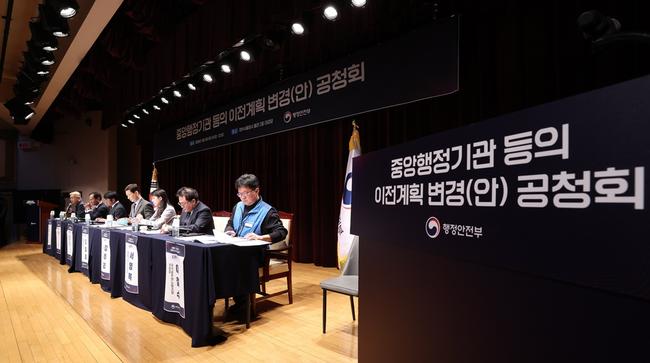 중앙행정기관 2차 이전 계획 본격화, 국민 의견 수렴 공청회 개최
행정안전부가 세종 중심의 국정운영 강화와 국가균형발전을 위해 추진하는 중앙행정기관 2차 이전 계획을 국민에게 알리고 의견을 수렴했다. 3일 오전 서울 종로구 정부서울청사 별관 대강당에서 열린 \'중앙행정기관 등의 이전계획 변경(안) 공청회\'에서 전문가 지정토론자들이 이전계획 변경(안)에 대한 의견을 나누고 있다. 행정안전부는 3일 오전 10시 정부서울청사 별관 대강당에서 \'중앙행정기관 등의 이전계획 변경(안)\'에 관한 공청회를 개최했다고 밝혔다. 이번 공청회는 이전 계획의 주요 내용을 공개하고 전문가와 국민의 의견을 듣기 위해 마련됐다. 정부는 지난 10월 13일 중앙행정기관 44개 기관과 공무원 9,929명을 2027년부터 세종으로 단계적 이전하겠다는 계획을 발표했다. 해당 대상은 국가균형발전과 행정 효율성, 관계 기관 간 정책 협의 필요성 등을 종합적으로...
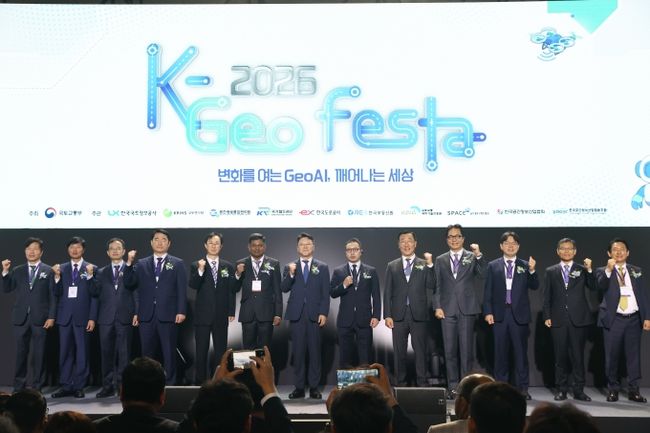 인공지능과 드론으로 토지행정 혁신… 제49회 지적세미나 개최
국토교통부가 한국국토정보공사(LX)와 함께 5일 고양시 킨텍스에서 인공지능(AI)과 드론 등 첨단 기술을 활용한 토지행정 혁신을 논의하는 \'제49회 지적세미나\'를 개최했다. 2026년 K-Geo 페스타이번 행사는 4일부터 6일까지 열리는 \'2026년 K-Geo 페스타\'와 연계해 진행된다. 지적세미나는 중앙 및 지방정부, 학계, 공간정보산업 관계자들이 모여 연구 성과를 공유하고 제도 개선 방안을 모색하는 자리다. 올해 세미나에서는 인공지능과 거대언어모델(LLM)을 지적행정에 접목해 업무 효율성을 높이는 등 총 11편의 연구 성과가 발표된다. 주요 과제로는 대화형 AI 기반의 연속지적도 품질관리와 머신러닝을 활용한 토지 이용 현황 분석 등이 포함됐다. 또한 위성측위 기반의 지적측량 개선과 증강현실(AR) 기술을 적용한 지적 경계 시각화 서비스 등 첨단...
 기후에너지환경부, 제5회 수소의 날 기념식 개최… 유공자 34명 포상
기후에너지환경부가 11월 4일 경기 고양시 킨텍스에서 대한민국 수소경제 활성화를 이끈 공로자를 격려하는 제5회 수소의 날 기념식을 개최했다. 기후에너지환경부, 제5회 수소의 날 기념식 개최... 유공자 34명 포상이 날 행사에는 이호현 기후에너지환경부 제2차관과 김재홍 한국수소연합 회장을 비롯해 수소 분야 산·학·연 관계자 약 300명이 참석했다. 수소의 날은 수소경제에 대한 국민 인식을 높이고 관련 분야 유공자를 예우하기 위해 지정된 법정기념일이다. 올해는 아시아 최대 규모의 수소산업 행사인 ‘월드 하이드로전 엑스포(WHE) 2026’과 연계해 4일에 진행됐다. 정부는 수소경제 활성화에 기여한 공로로 강경수 한국에너지기술연구원 소장과 김완진 와이엘에너지기술 대표이사에게 산업포장을 수여했다. 또한 이경실 코하이젠 대표이사는...
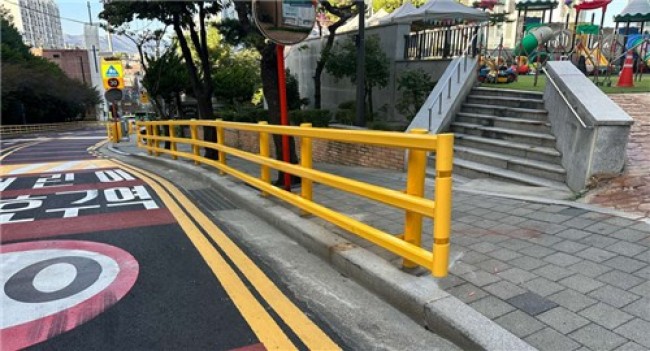 강북구, 초등학교 통학로 3곳에 고강도 차량 방호 울타리 설치
서울 강북구(구청장 정창수)는 초등학교 주변 안전한 통학로를 조성하기 위해 고강도 차량 방호 울타리를 설치하는 \'어린이 통학로 보행안전 개선사업\'을 완료했다고 밝혔다. 이번 사업은 차량이 보도로 돌진하는 사고를 막고 어린이보호구역 내 교통사고 위험을 낮추기 위해 추진됐다. 구는 급경사와 회전 등 차량 충돌 위험이 높은 구간을 중심으로 송중초, 미양초, 삼각산초 주변 통학로 3곳의 기존 울타리를 고강도 차량 방호 울타리로 교체해 총 2,215m 구간의 정비를 마쳤다. 고강도 차량 방호 울타리는 차량이 보도로 진입할 경우 물리적 방어벽 역할을 해 운전자의 실수나 오인으로 발생할 수 있는 사고로부터 보행자를 보호한다. 실제로 울타리는 지난해 8월 우이초등학교 인근에서 발생한 사고에서 효과를 발휘했다. 당...
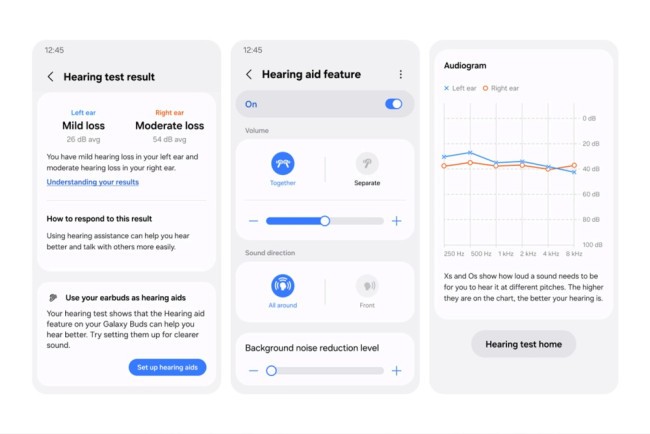 삼성전자, 갤럭시 버즈 ‘청력 체크·케어’ 기능 식약처 의료기기 허가 획득
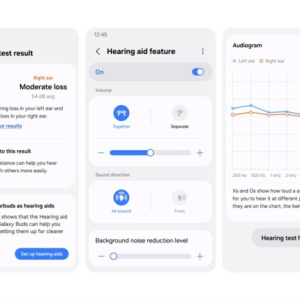
삼성전자가 갤럭시 버즈의 ‘청력 체크’와 ‘청력 케어’ 기능에 대해 식품의약품안전처로부터 의료기기 허가를 획득했다. 삼성전자, 갤럭시 버즈 \'청력 체크 · 케어\' 기능 식약처 의료기기 허가 획득이번 허가를 통해 갤럭시 버즈4 프로와 갤럭시 버즈3 프로 사용자는 기존 기기를 활용해 청력을 검사하고 개인 맞춤형 소리 증폭 기능을 사용할 수 있게 됐다. 해당 기능은 내년 초 소프트웨어 업데이트를 통해 국내 사용자에게 순차적으로 제공된다. 사용자는 스마트폰 설정 내 갤럭시 버즈 메뉴에서 ‘청력 체크’ 기능을 실행할 수 있다. 임상 수준의 순음 공기전도 청력검사 방식을 통해 양쪽 귀의 청력 저하 정도를 측정하고 청력도를 생성한다. 순음 공기전도 청력검사는 주파수별로 단일 음을 들려주고 들을 수 있는 가장...
 국토부 "광역알뜰교통카드, 이젠 스마트폰으로 발급 가능…쉽고 편하게"
 "오늘부터 무기한 단식 돌입" vs "맘대로 안된다고 단식해선 안돼!"

 목록으로